



Алгоритм пространственной адаптации робота для погрузки картонных коробок

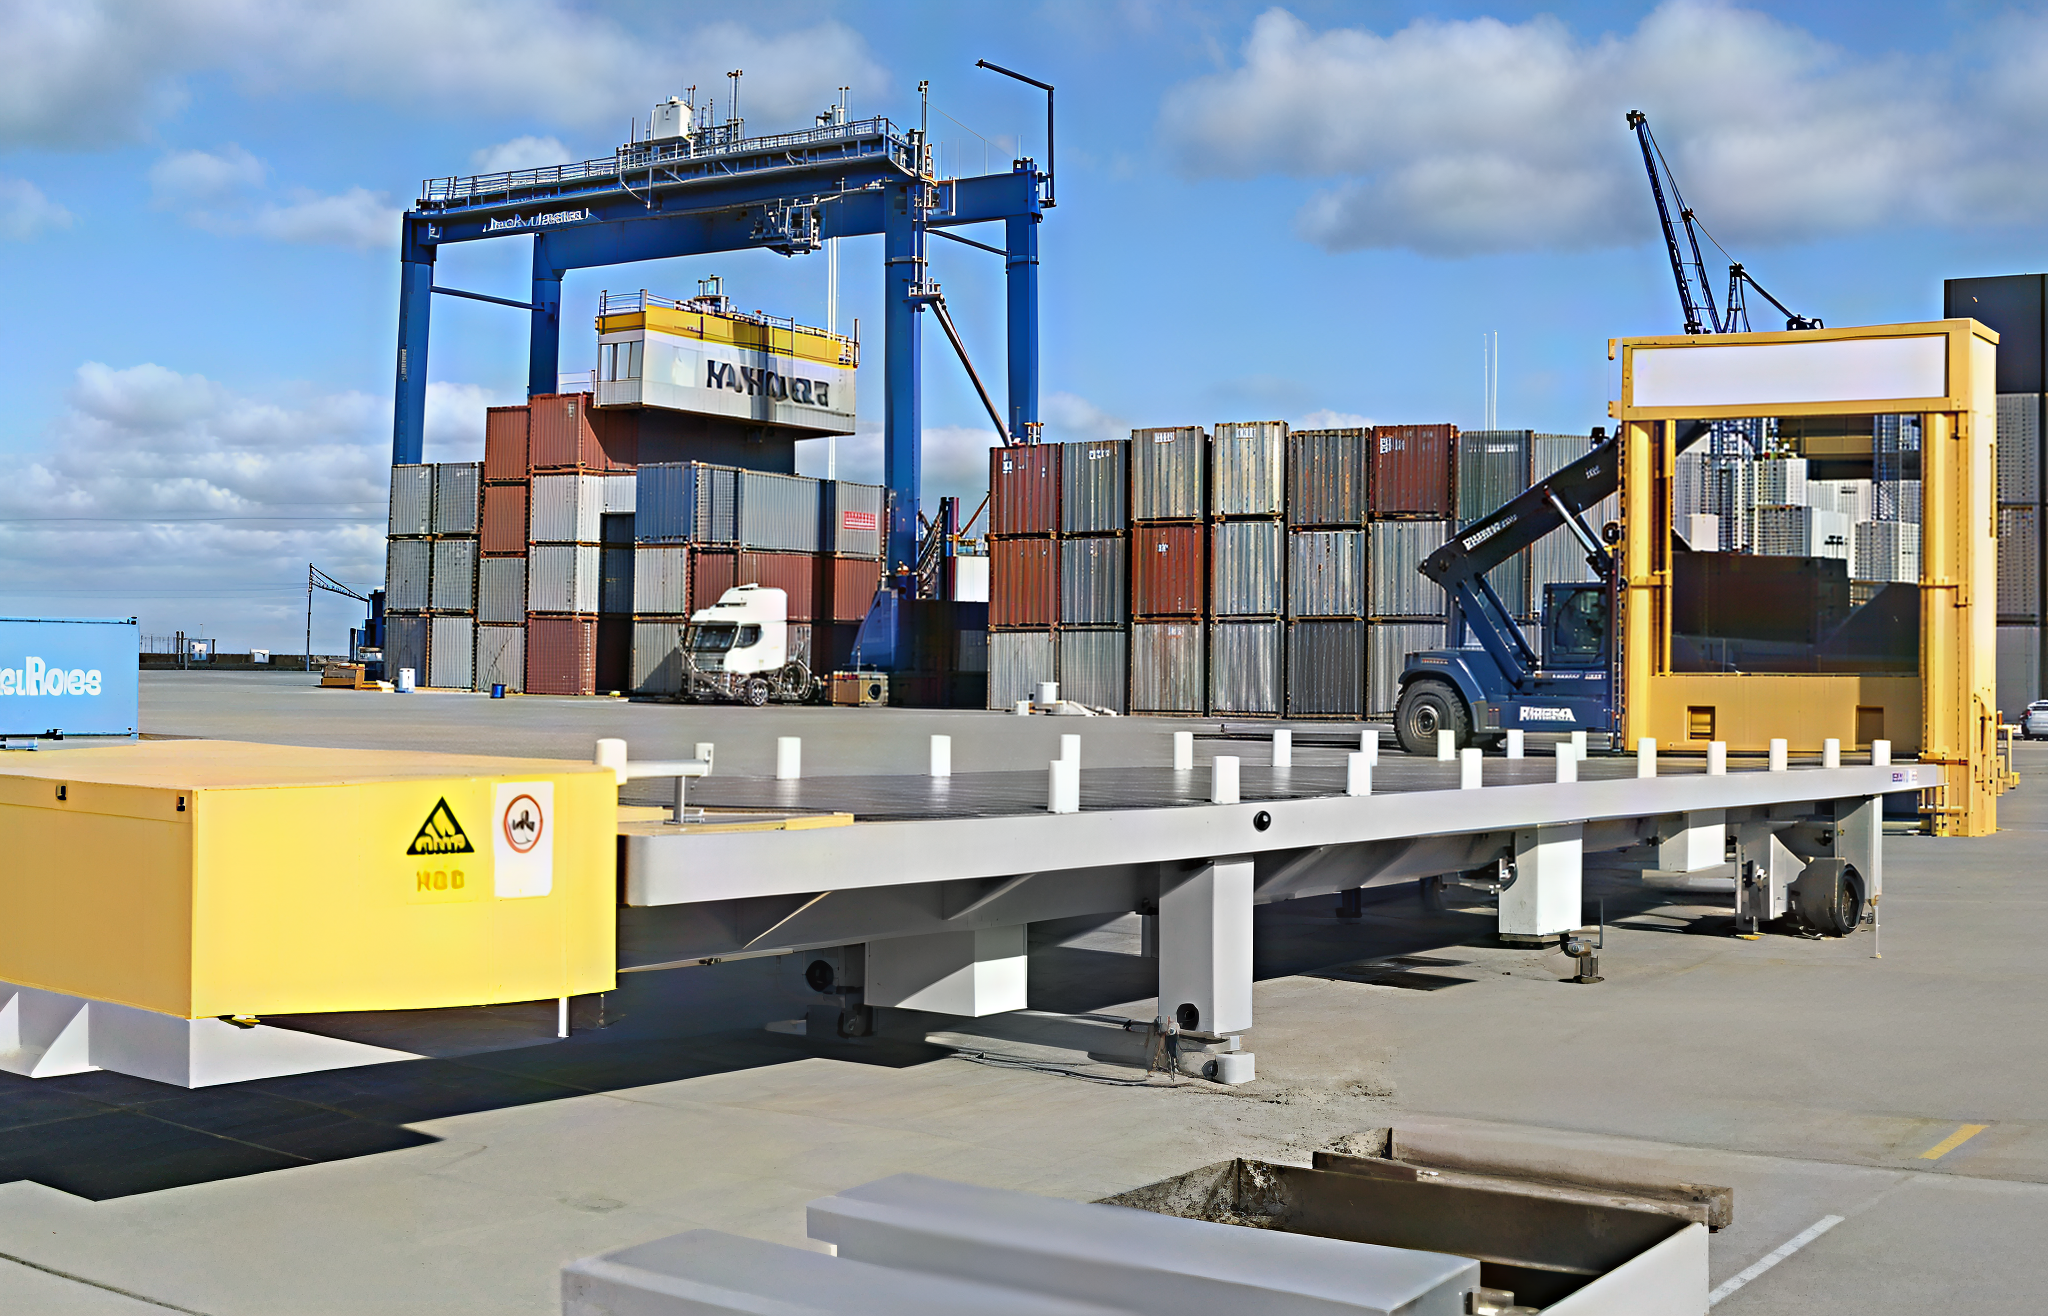
В ходе ежедневных операций на заводской погрузочной платформе типы прибывающих и убывающих грузовых автомобилей часто бывают крайне разнообразными. Это как стандартные 20-футовые, 40-футовые/40-футовые HQ контейнеры для морских перевозок, а также 9,6-метровые, 13-метровые и даже 17,5-метровые грузовики с высокими бортами и фургоны, обычно используемые в наземных перевозках внутри Китая.
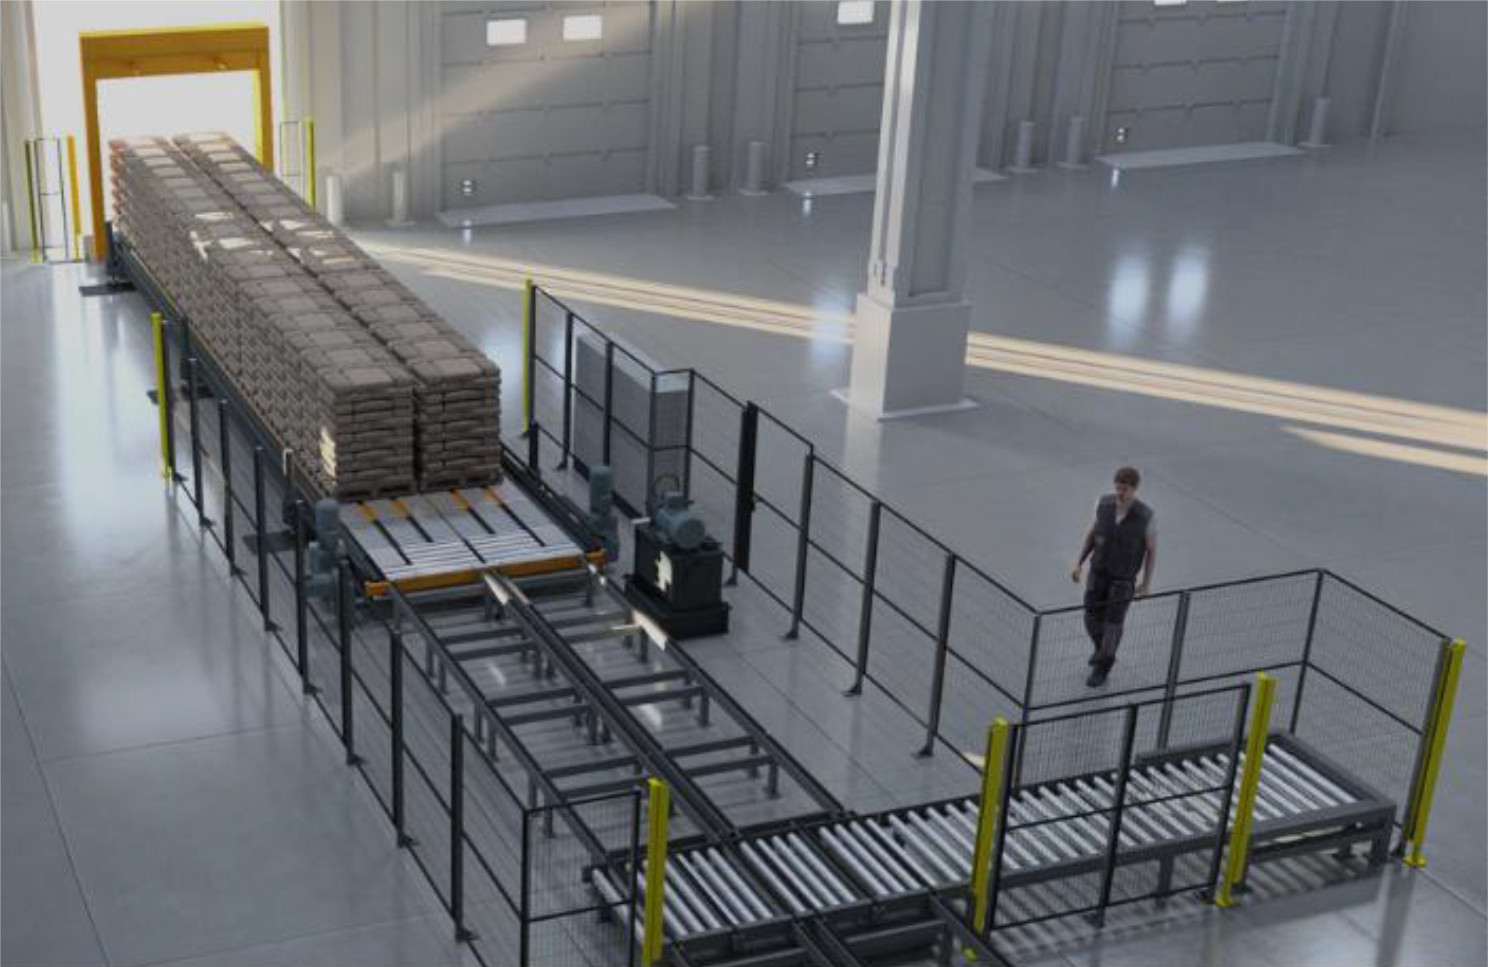
Говоря о традиционном ручном труде или погрузочном оборудовании с фиксированной траекторией, то длина, ширина, высота, изгиб крыши и даже неровности пола различных кузовов представляют собой крайне сложные «нестандартные» задачи. Секрет же того, почему современные роботы для погрузки картонных коробок способны работать с самыми разными типами автомобилей кроется в встроенном 3D-зрении и алгоритмах пространственной адаптации.
I. Распознавание границ кузова: 3D-моделирование по облаку точек и построение пространственной системы координат
Когда робот для погрузки коробок въезжает или приближается к кузову, первоочередная задача — четко определить точные размеры данного кузова, а также местоположение дверей транспортного средства.
Сканирование 3D-облака точек в реальном времени (3D Point Cloud Scanning):
3D-лазерная камера/камера структурного света, установленная на торце или верхней части робота, выполняет высокочастотное трехмерное сканирование внутренних стенок кузова, быстро получая точные пространственные 3D-координаты левой и правой боковых стенок, крыши и пола кузова.
Фильтрация «нестандартных» факторов помех:
Внутри контейнеров и старых грузовиков часто имеются ребра жесткости, люверсы или локальные деформации. Адаптивный алгоритм с помощью методов фильтрации автоматически отсекает эти шумовые сигналы.
II. Динамическое планирование укладки: адаптивная регулировка «трехмерной упаковки».
Столкнувшись с огромной разницей в поперечном сечении и глубине между 20-футовым контейнером (внутренняя длина около 5,9 м) и 13-метровым грузовиком (внутренняя длина около 13 м), робот-погрузчик не использует жестко фиксированные шаблоны укладки, а в режиме реального времени находит оптимальное решение задачи трехмерной упаковки.
- Автоматический расчет оптимальной «схемы укладки».
На основе поступившей с предыдущего этапа информации о габаритах коробки (длина × ширина × высота), а также фактически измеренной чистой ширины и чистой высоты кузова, алгоритм автоматически подбирает оптимальную матрицу укладки. Это гарантирует, что картонные коробки будут плотно прижаты к обеим стенкам кузова, используя их в качестве физической опоры.
- Глубокая адаптация и планирование траектории по принципу «откат с одновременной укладкой»
Внутри 20-футового короткого контейнера: алгоритм планирует более короткую дистанцию отката и уменьшенную амплитуду раскачивания, в первую очередь стремясь к быстрой и полной загрузке.
Внутри 13-метрового кузова: адаптивный алгоритм управляет гусеничным шасси или выдвижным механизмом, реализуя сегментированный циклический процесс: «проникновение в глубину кузова — укладка одного ряда — измерение расстояния — плавный отход назад — укладка следующего ряда», что обеспечивает одинаковую плотность штабелирования от самой глубокой части кузова до зоны дверей.
- Компенсация пространственного положения и коррекция небольшого наклона.
Говоря о погрузочных платформах, стоит отметить, что грузовики крайне редко паркуются абсолютно горизонтально. Автомобили часто имеют определенный боковой наклон, продольный наклон или просадку подвески.
Компенсация угла наклона в реальном времени: Встроенный в робота гироскоп IMU работает в связке с системой 3D-зрения, рассчитывая текущий угол наклона кузова θ. В ходе контроля за выдвижением манипулятора и опусканием коробки алгоритм автоматически добавляет компенсационное значение наклона в траекторию движения по 6 осям. Это гарантирует, что картонная коробка всегда опускается плавно и параллельно полу кузова, предотвращая проблему «падения под углом и обрушения штабеля».
Адаптивная регулировка проседания: По мере загрузки все большего числа картонных коробок (например, при загрузке в 30 тонн), давление на рессоры грузовика приводит к проседанию всего кузова. Система зрения заново калибрует базовую точку высоты после укладки каждого ряда, динамически корректируя высоту опускания коробок. Это предотвращает падение коробки при зависании в воздухе или чрезмерное сдавливание нижнего поддона.
- Преобразование на погрузочных платформах, от того, когда «человек подстраивается под машину» к «роботу, который подстраивается под машину».
От 20-футовых контейнеров до 13-метровых грузовиков — алгоритмы пространственной адаптации наделили роботов для погрузки картонных коробок «зрением и мозгом» человека, но с точностью и стабильностью, значительно превосходящими возможности человека.
Будь то пищевое масло, бытовая химия или пищевые продукты и напитки — предприятиям больше не нужно беспокоиться о том, что у разных клиентов разного типа автотранспорт. Благодаря программно-аппаратному обеспечению с 3D-зрением и алгоритмом пространственной адаптации, всего один робот-укладчик может справиться с различными типами автомобилей на погрузочной платформе. Это помогает заводам достичь автоматизации и высокой эффективности на финальном этапе логистики при отправке товаров!