


Интеллектуальный робот-манипулятор для погрузки мешков
Оставьте заявку, чтобы уточнить стоимость
 Под ключ
Пуско-наладка и обучение персонала
 Гибкость
Различные условия продаж и поставок под клиента
 Консультация
Подберем оборудование под ваши задачи
 Гарантия
Гарантийное и пост-гарантийное обслуживание без привлечения производителя
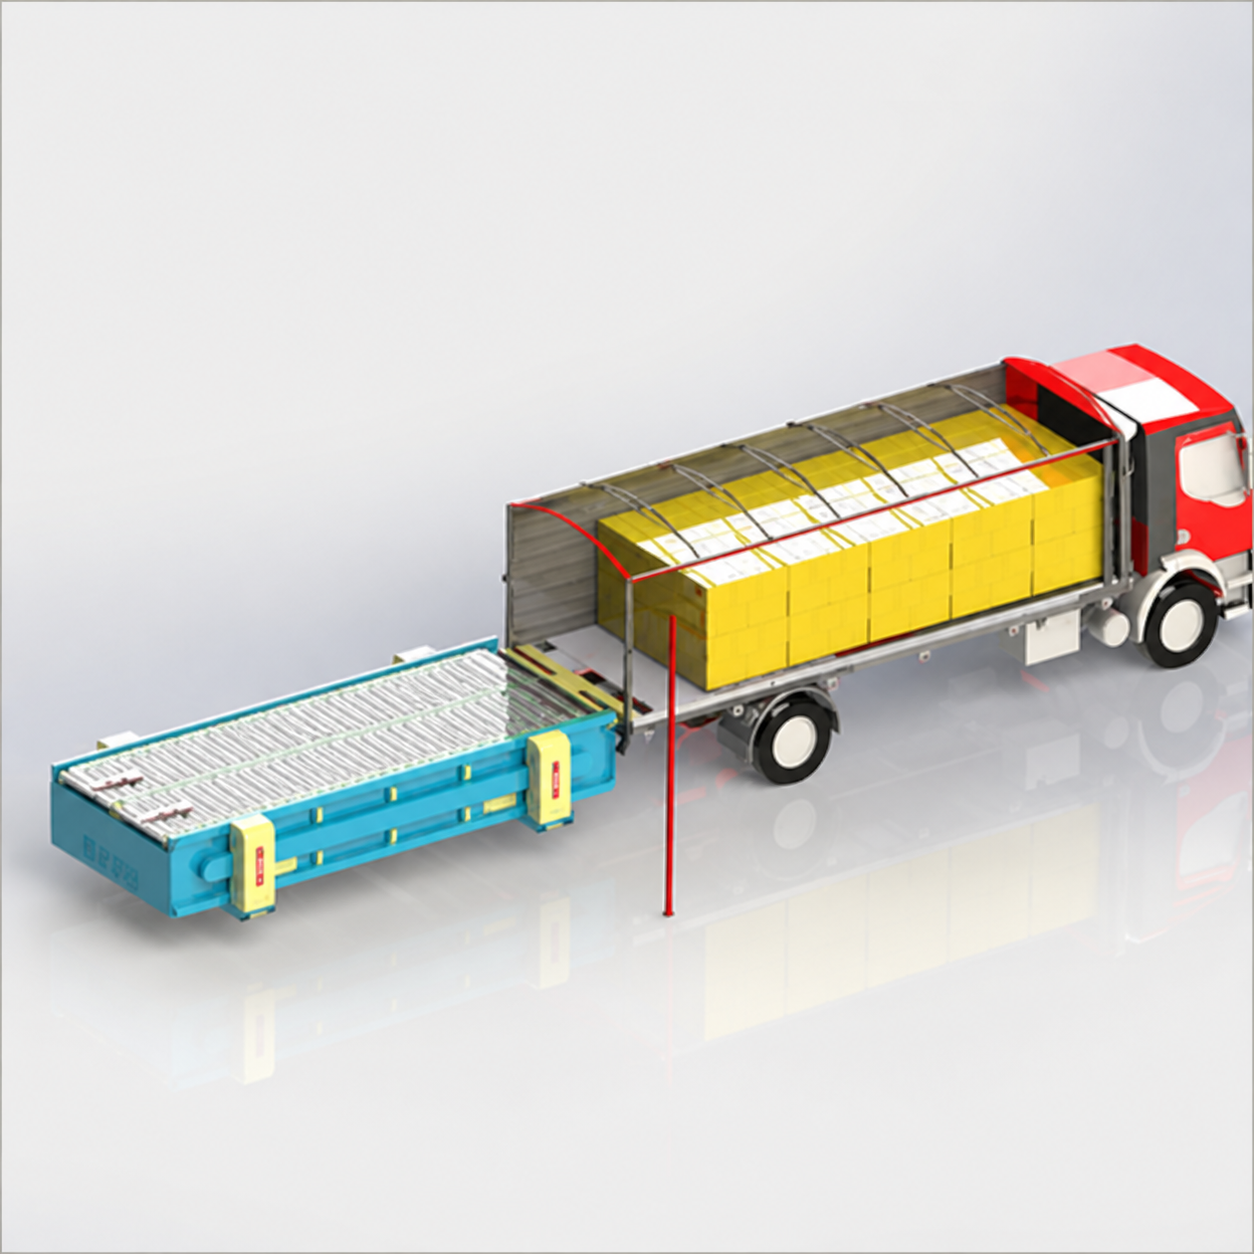
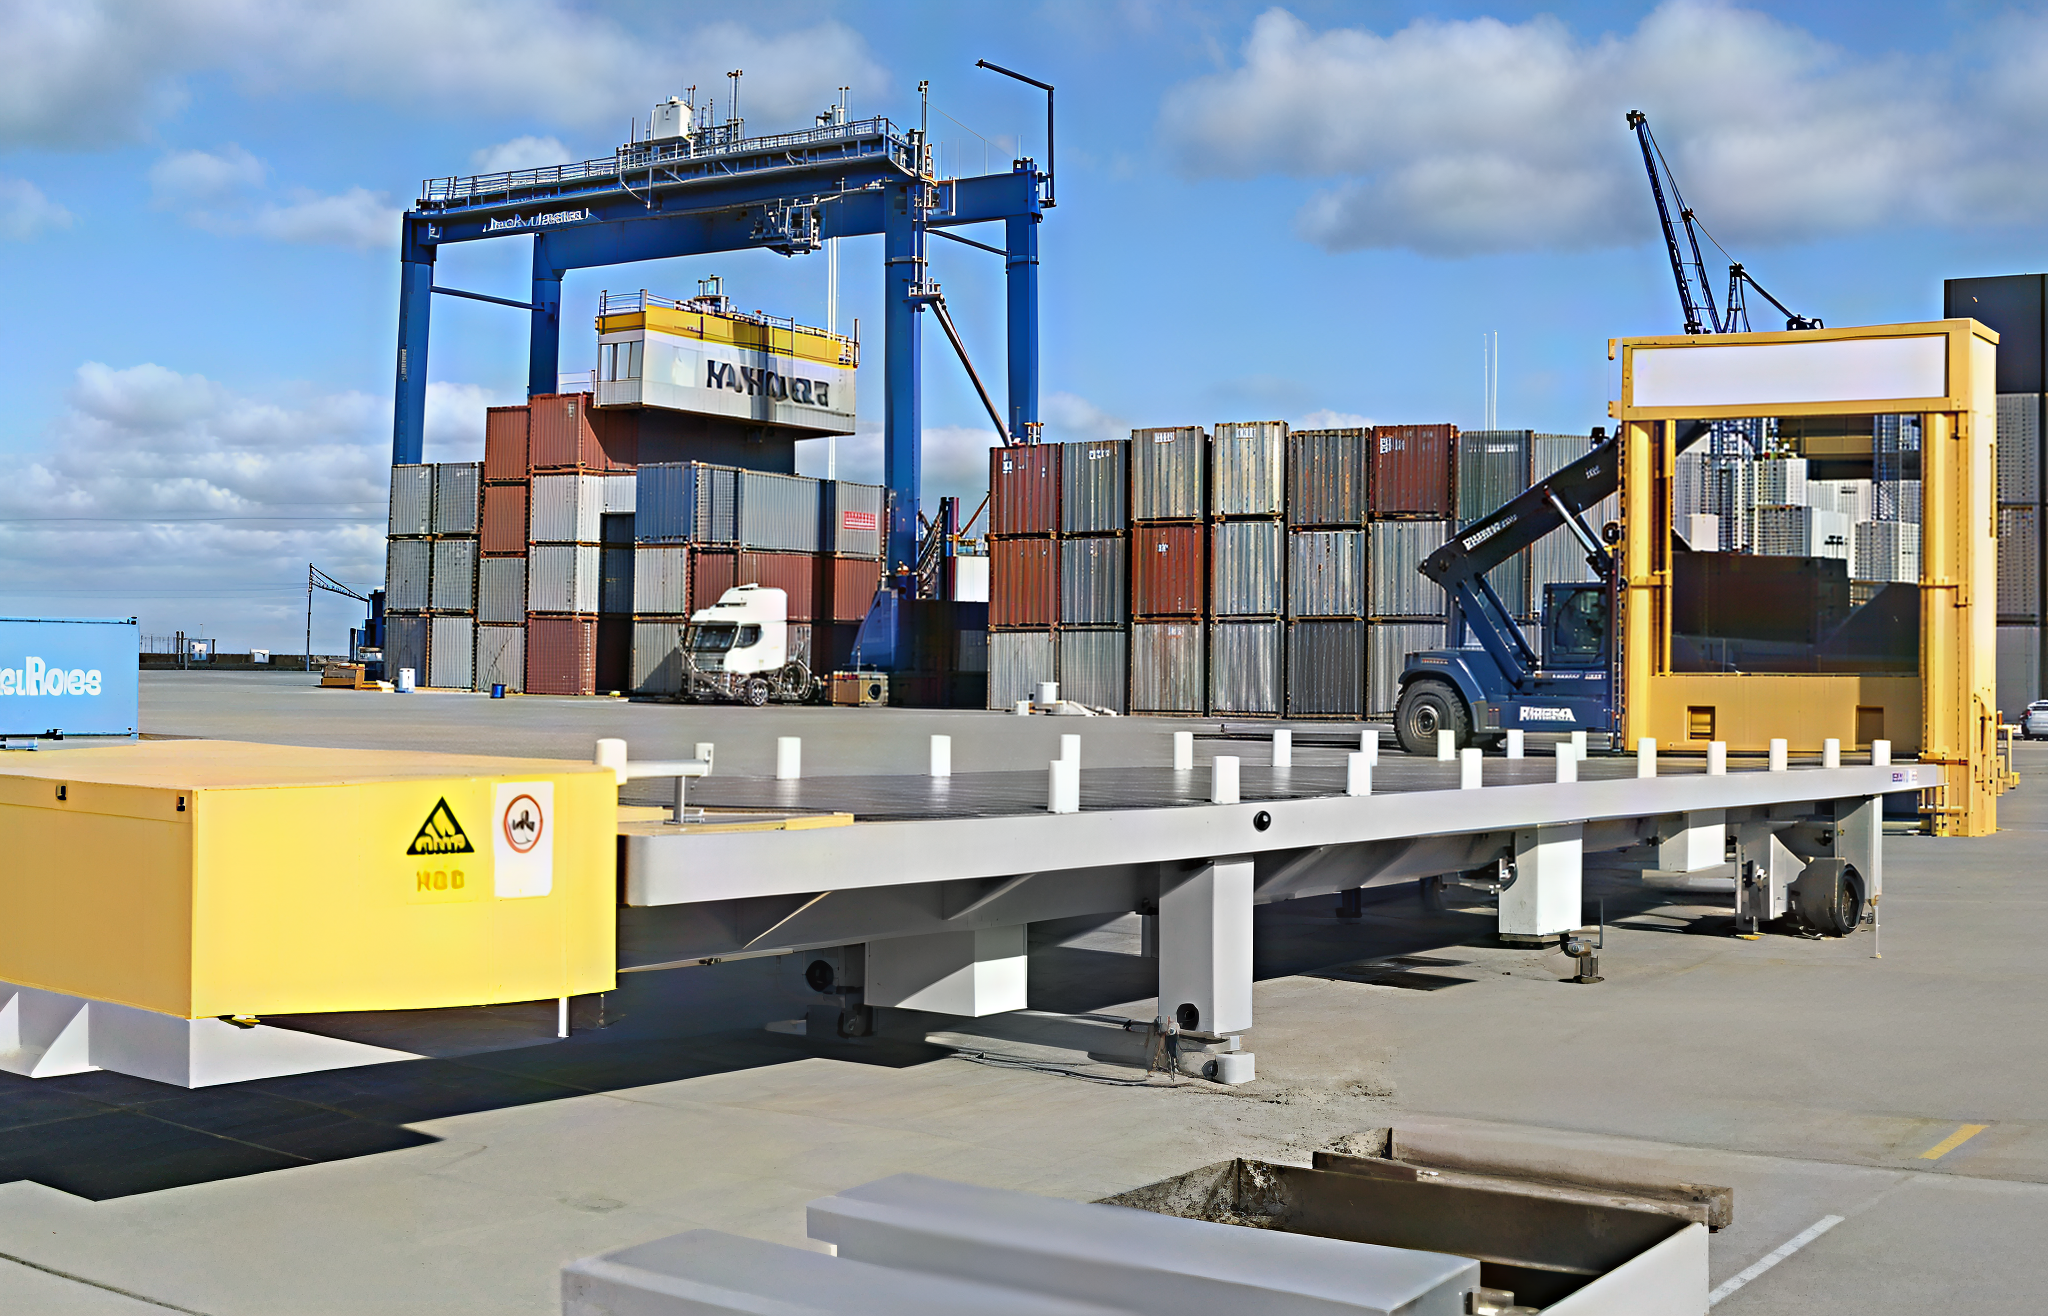
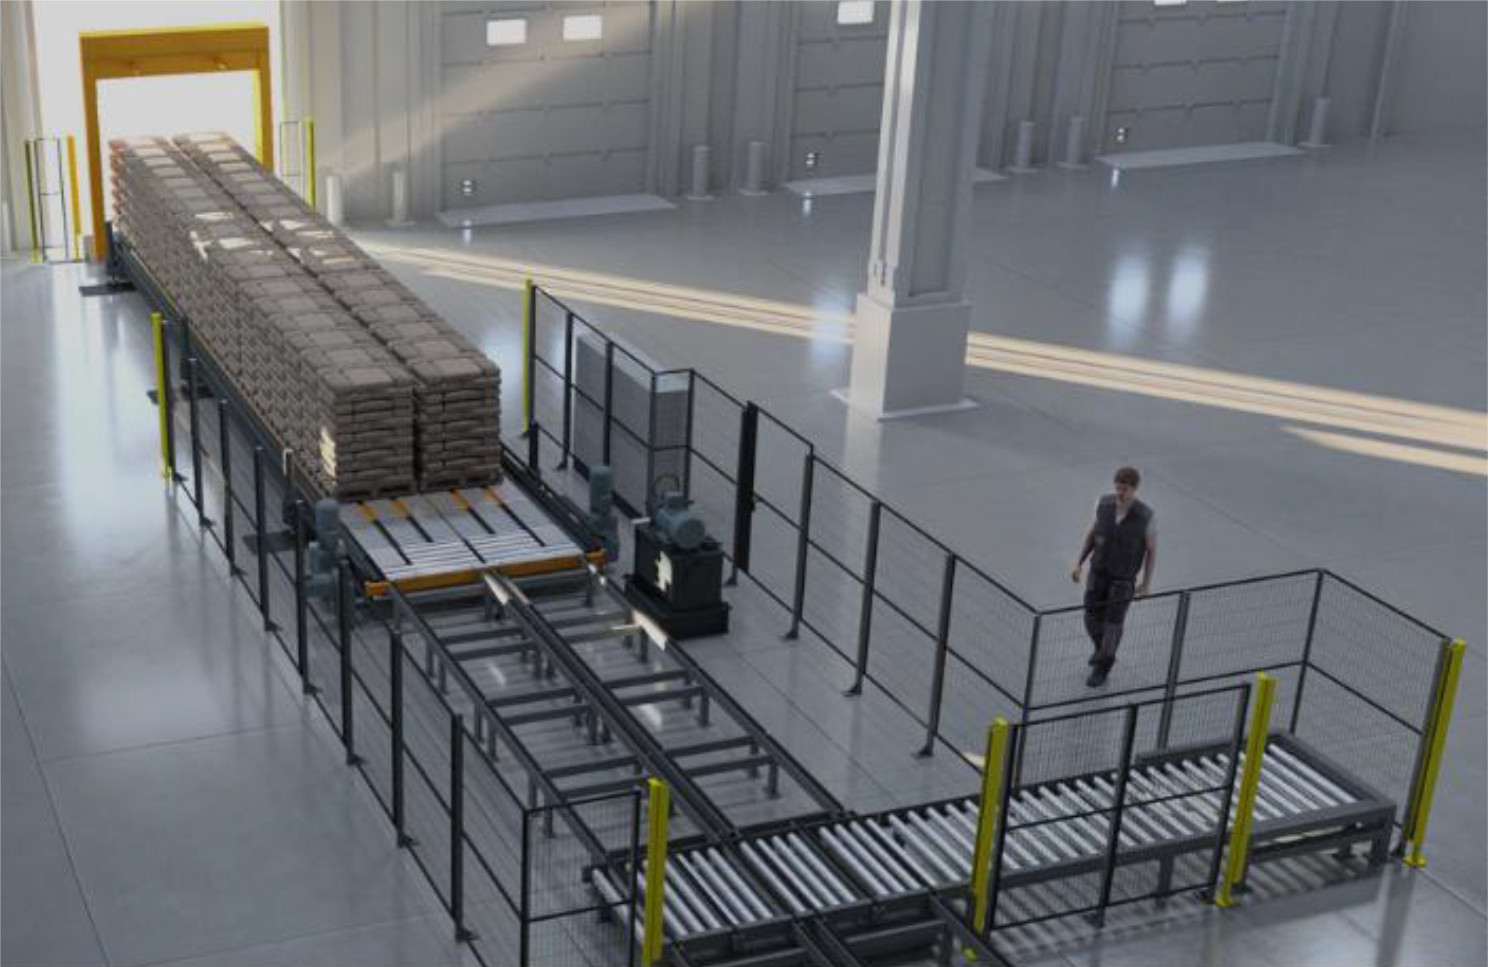
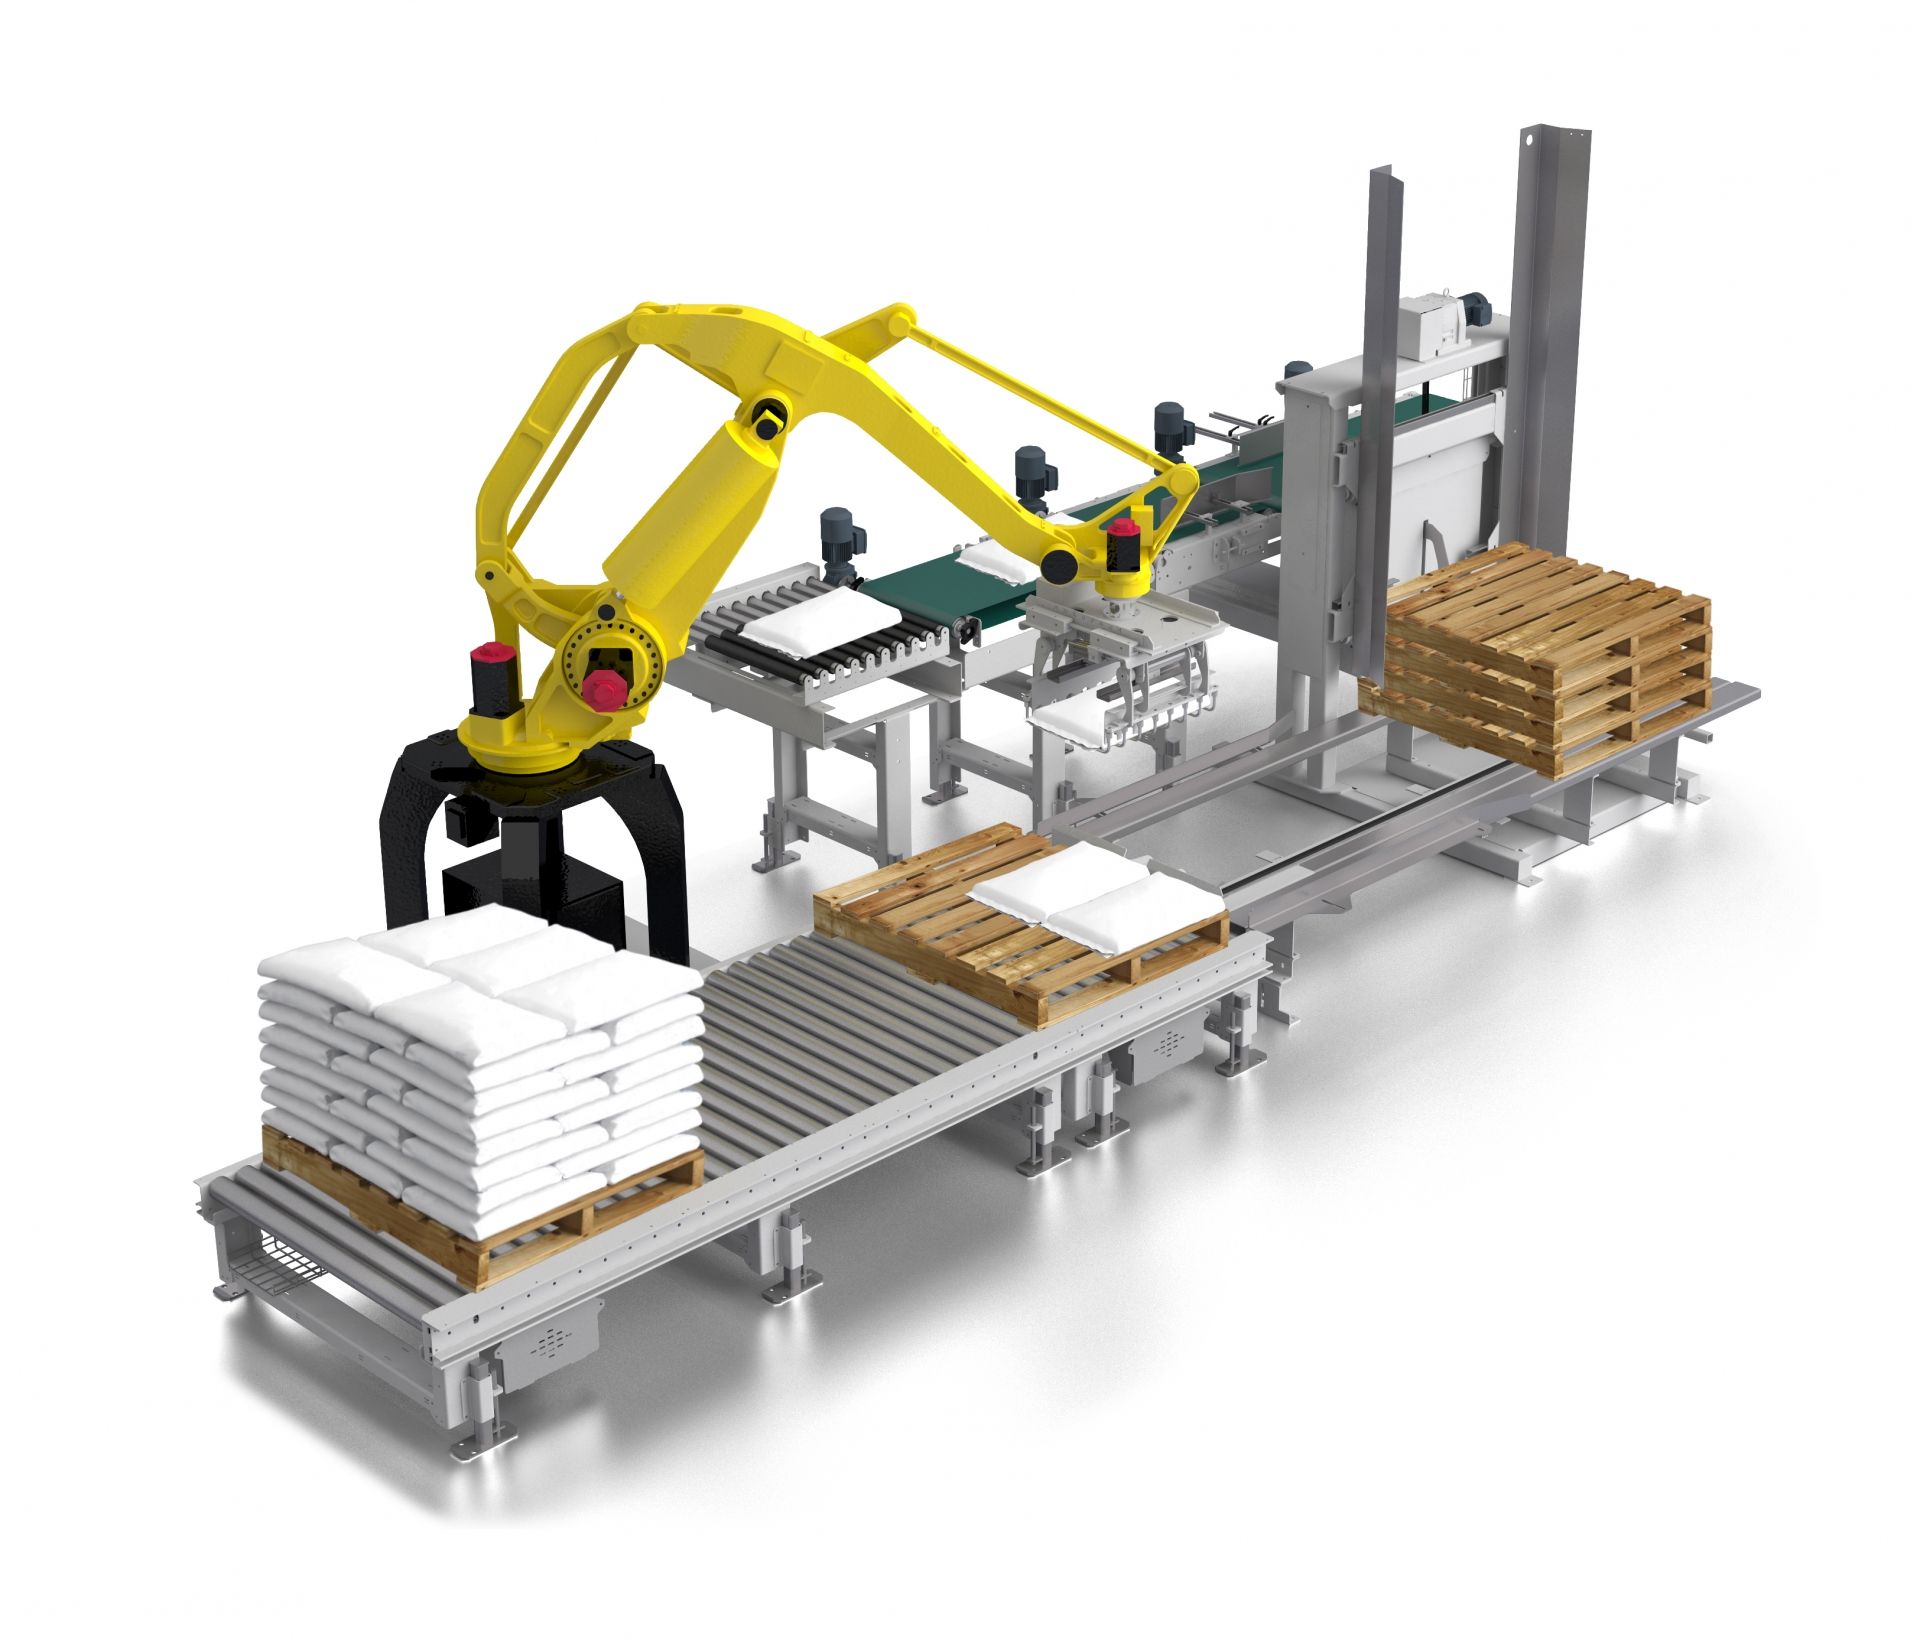
Данный робот-манипулятор подходит для погрузки мешков различного типа, а также обладает возможностью их бережного захвата и перемещения. Манипулятор для погрузки мешков особенно удобен при работе в условиях ограниченного пространства, а помимо этого отличается гибкостью развёртывания и быстротой установки.
ОСНОВНЫЕ ТЕХНИЧЕСКИЕ ХАРАКТЕРИСТИКИ
|
Тип грузов |
комплексные удобрения, мочевина, рис, мука, соль, ПВХ, цемент и другие порошкообразные или мелкогранулированные материалы |
|
Тип упаковки |
продукция в мешках |
|
Габариты упаковки (ДхШхВ), мм |
900 (±100) × 650 (±100) × 200 (±50) |
|
Эффективность погрузки, мешки/ч |
≥1200 (эффективность погрузки указана для справки и подлежит оценке на основе фактически загружаемого товара) |
|
Применимые типы транспортных средств |
платформы, грузовики с высокими бортами |
|
Метод сканирования |
3D LiDAR |
|
Время поиска и определения местоположения транспортного средства, сек. |
в пределах 25 сек. |
|
Внутренняя длина кузова, м |
5,6 – 17,5 |
|
Внутренняя высота кузова, м |
≤ 4,5 |
|
Внутренняя ширина кузова, м |
2 – 2,8 |
Примечания:
1. Внешний вид оборудования может отличаться от представленного изображения.
2. Конвейерная лента и прочие аксессуары в комплект поставки не входят.
3. Перед заказом клиенту требуется сообщить о типе мешков (габаритах, весе и т.д.) и о их содержимом, так как от этого зависит специфика настройки робота-манипулятора, включая выбор устройства захвата груза.
Документы